
کامیون های دستی به طور گسترده در انبارها، کارخانه ها، مراکز توزیع، مراکز خرده فروشی و عملیات حمل و نقل مواد روزمره استفاده می شوند. اگرچه ساخت آنها نسبتا ساده است، اما عملکرد آنها به عملکرد هماهنگ قاب، چرخ ها، محور و دسته بستگی دارد. با تبدیل بیشتر تلاش مورد نیاز برای بلند کردن و کشیدن بار به حرکت غلتشی کنترل شده، یک کامیون دستی به اپراتورها اجازه می دهد تا کالاها را با تلاش فیزیکی کمتر جابجا کنند.
اصل عملیاتی یک کامیون دستی جایگزینی حرکت کشویی با حرکت غلتشی است. بار روی سکوی نگهدارنده یا صفحه پنجه قرار می گیرد و وزن آن از طریق قاب به محور و چرخ ها منتقل می شود. اپراتور نیرویی را از طریق دسته وارد می کند و باعث می شود چرخ ها به دور محور بچرخند. همانطور که چرخ ها روی زمین می چرخند، قاب و بار آن را به جلو می برند.
قاب پشتیبانی ساختاری اولیه را فراهم می کند. معمولاً از لوله های فلزی، بخش های شکل گرفته یا مواد ورق ساخته می شود و باید استحکام و استحکام کافی برای تحمل بار مورد نظر را داشته باشد. هنگامی که محموله بر روی کامیون دستی قرار می گیرد، بار از طریق سکو و چارچوب به محور و چرخ ها می رسد و قبل از اینکه به کف توزیع شود. یک قاب خوب-طراحی شده به حفظ پایداری سازه کمک میکند و استرس بیش از حد بر اجزای منفرد را کاهش میدهد.

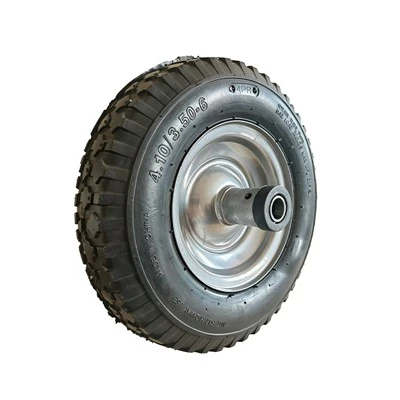
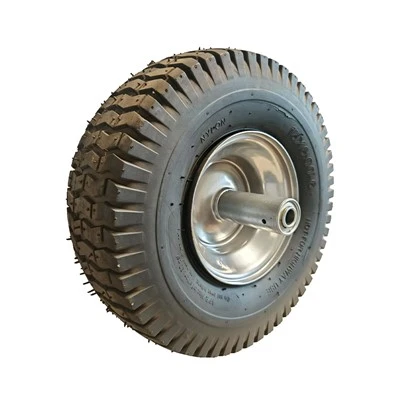
چرخ ها نقش اصلی را در تعیین تحرک و عملکرد هندلینگ دارند. گزینه های رایج عبارتند از لاستیک های پنوماتیک، چرخ های لاستیکی جامد، و چرخ های فوم PU، که هر کدام ترکیب های مختلفی از ظرفیت بار، بالش، مقاومت در برابر سایش و ویژگی های غلتشی را ارائه می دهند. چرخهای بزرگتر معمولاً میتوانند راحتتر از روی موانع کوچک و اتصالات کف حرکت کنند، در حالی که مواد انعطافپذیر لاستیک میتوانند مقداری لرزش را جذب کنند و به حرکت نرمتر کمک کنند.
دسته در درجه اول مسئول انتقال ورودی اپراتور و کنترل جهت حرکت است. اپراتور با تنظیم جهت و مقدار نیروی وارد شده به دسته، می تواند حرکت رو به جلو، چرخش و توقف را کنترل کند. در کامیونهای دستی دوچرخ، تغییر زاویه دسته همچنین میتواند مرکز ثقل را به گونهای تغییر دهد که بار بیشتری توسط چرخها تحمل شود و تلاش برای بلند کردن اپراتور کاهش یابد.
محور، یاتاقانها، اتصال دهندهها و سایر اجزای پشتیبانی با هم کار میکنند تا چرخش چرخها را صاف نگه دارند و بار قابل اعتماد را پشتیبانی کنند. به طور کلی، یک کامیون دستی از طریق تعامل هماهنگ -قاب تحمل بار، چرخهای غلتشی، اپراتور-نیروی اعمالشده و توزیع بار عمل میکند. این اصل مکانیکی ساده، جابجایی کالاها را بهینه میکند و در عین حال تلاش دستی را کاهش میدهد، و کامیونهای دستی را به یک راهحل پایدار برای انبارداری، تدارکات و جابجایی مواد صنعتی تبدیل میکند.